Le Lidar ne se contente pas de « voir » en 3D ; il dote le véhicule d’une perception physique de son environnement que ni l’œil humain ni la caméra ne peuvent égaler.
- Il mesure la forme et la distance des objets avec une précision centimétrique, pas seulement leur apparence visuelle.
- Il fonctionne dans l’obscurité totale car il émet sa propre source de lumière infrarouge.
- Il crée un « filet de sécurité » ultime en détectant les obstacles physiques (murs, trottoirs) même quand les marquages au sol sont invisibles.
Recommandation : Comprendre sa physique, c’est comprendre pourquoi la véritable autonomie ne peut se passer d’une fusion intelligente des capteurs.
La promesse d’une voiture entièrement autonome captive l’imaginaire collectif. Nous visualisons un véhicule naviguant seul dans le trafic, anticipant chaque danger. Au cœur de cette révolution, une bataille technologique se joue entre deux philosophies : la « vision pure », popularisée par Tesla, qui mise sur des caméras pour imiter l’œil humain, et la fusion de capteurs, où caméras, radars et Lidar collaborent. Si la caméra est l’œil, le Lidar (Light Detection and Ranging) agit plutôt comme un sens du toucher à distance, cartographiant le monde non pas par l’image, mais par sa structure physique.
L’approche commune se limite souvent à dire que le Lidar « voit en 3D ». C’est une simplification qui masque sa véritable puissance. La question n’est pas seulement de « voir », mais de « comprendre » l’environnement avec une certitude mathématique. Et si la clé de la véritable autonomie n’était pas de répliquer la perception humaine, mais de la transcender grâce à une perception surhumaine ? C’est précisément la mission du Lidar : transformer l’environnement en un nuage de millions de points de données, créant une carte dynamique et tridimensionnelle où chaque objet possède une signature 3D unique.
Cet article plonge au cœur de cette technologie futuriste. Nous allons déconstruire le fonctionnement du Lidar, non pas comme un simple gadget, mais comme une extension des sens de la voiture. Nous verrons comment ses caractéristiques physiques se traduisent par des capacités concrètes, de la vision nocturne parfaite à la détection des nids-de-poule, en passant par la protection des usagers les plus vulnérables.
Pour naviguer dans cet univers de lasers et de nuages de points, cet article explore les aspects les plus cruciaux de la technologie Lidar. Chaque section répond à une question précise pour vous offrir une compréhension complète de son rôle dans la voiture de demain.
Sommaire : La physique de la perception autonome grâce au Lidar
- Laser vs ondes radio : pourquoi le Lidar est plus précis mais plus cher ?
- Pourquoi le Lidar fonctionne-t-il même dans le noir complet (contrairement aux caméras) ?
- Freinage d’urgence et maintien de voie : le rôle du Lidar dans les aides actuelles
- Piétons et cyclistes : comment le Lidar détecte les usagers vulnérables ?
- Boue et neige : pourquoi faut-il garder les capteurs propres pour que ça marche ?
- Comment les capteurs anticipent-ils les nids-de-poule pour adapter l’amortissement en temps réel ?
- Après un changement de pare-brise : pourquoi faut-il recalibrer la caméra de direction ?
- Comment le Lane Assist corrige-t-il votre trajectoire sans que vous ne touchiez au volant ?
Laser vs ondes radio : pourquoi le Lidar est plus précis mais plus cher ?
La différence fondamentale entre le Lidar et le Radar réside dans la nature même de l’onde qu’ils émettent. Le Radar utilise des ondes radio, tandis que le Lidar emploie de la lumière laser, généralement dans le spectre infrarouge. Cette distinction a des conséquences majeures. La longueur d’onde beaucoup plus courte du laser lui confère une résolution angulaire nettement supérieure. Là où un radar peine à distinguer deux objets très proches, le Lidar peut les séparer et cartographier leurs contours avec une précision centimétrique. Il ne voit pas une « masse », mais bien la forme distincte d’une voiture, d’un poteau ou d’un piéton.
Cette supériorité en termes de résolution se traduit par une quantité de données générées exponentiellement plus grande. Par exemple, certains systèmes avancés comme le Lidar de troisième génération de Valeo génèrent 25 balayages et 4,5 millions de points par seconde. Ce « nuage de points » massif permet de construire une maquette 3D extrêmement fidèle et dense de l’environnement, une capacité hors de portée du radar. Cependant, la complexité des composants optiques et des lasers à semi-conducteurs rend le Lidar historiquement plus coûteux, bien que les nouvelles générations de Lidar à état solide (Solid-State) voient leur prix chuter drastiquement.
Pour visualiser clairement ces différences, le tableau suivant synthétise les caractéristiques clés des deux technologies, basé sur une analyse comparative des technologies de détection.
| Caractéristique | Lidar | Radar |
|---|---|---|
| Résolution spatiale | 0,1 degré | 1-3 degrés |
| Portée | 200-300 mètres | 200+ mètres |
| Longueur d’onde | 850-1550 nm (infrarouge) | mm-cm (ondes radio) |
| Précision détection | Centimétrique | Métrique |
| Coût unitaire 2024 | 200-750€ (état solide) | 50-200€ |
| Points de données/seconde | Millions | Milliers |
En somme, le radar est excellent pour détecter la présence et la vitesse d’objets lointains, mais le Lidar excelle dans l’identification et la classification précise de ces objets, une condition sine qua non pour la navigation complexe en milieu urbain.
Pourquoi le Lidar fonctionne-t-il même dans le noir complet (contrairement aux caméras) ?
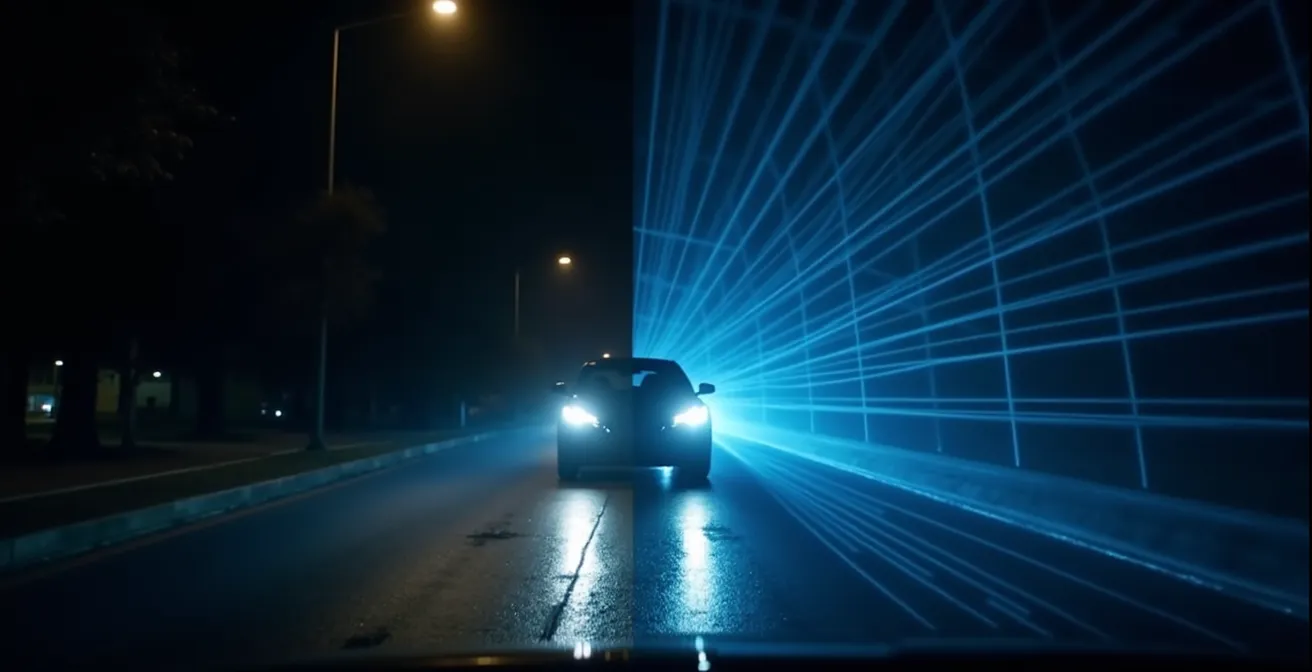
La réponse tient en un mot : le Lidar est un capteur « actif ». Contrairement à une caméra (ou à l’œil humain), qui est un capteur « passif » dépendant d’une source de lumière externe (le soleil, les phares, les lampadaires) pour former une image, le Lidar génère sa propre lumière. Il émet de courtes impulsions laser dans le spectre infrarouge, invisibles à l’œil nu, et mesure le temps qu’elles mettent à revenir après avoir heurté un objet. Le système est donc totalement indépendant de l’éclairage ambiant, lui conférant une capacité de perception surhumaine dans l’obscurité la plus totale.
Cette vision nocturne parfaite n’est que l’un des avantages de sa nature active. Comme le montre la comparaison visuelle ci-dessous, là où une caméra ne verrait qu’un trou noir, le Lidar continue de construire une carte 3D détaillée de la route et de ses abords.
Cependant, cette technologie a aussi ses limites. Si la nuit ne le gêne pas, certaines conditions météorologiques peuvent perturber son faisceau. Voici les points clés de sa performance en conditions difficiles, tirés d’une analyse sur le fonctionnement des capteurs autonomes :
- Efficacité nocturne : Il est aussi performant de nuit que de jour, car il ne dépend que de son propre laser.
- Détection de vitesse : Les Lidar modernes de type FMCW peuvent mesurer instantanément la vitesse d’un objet grâce à l’effet Doppler, sans attendre plusieurs balayages.
- Limites météorologiques : Le brouillard dense, la forte pluie ou la neige peuvent disperser ou absorber le faisceau laser, réduisant sa portée et sa précision.
- Optimisation de la longueur d’onde : Les systèmes utilisant une longueur d’onde de 1550 nm sont moins sensibles aux perturbations atmosphériques que ceux à 905 nm et sont plus sûrs pour l’œil humain, autorisant une plus grande puissance d’émission.
Ainsi, le Lidar n’essaie pas de « voir » comme nous, mais de « mesurer » le monde. Cette approche, bien que sensible à certaines conditions, élimine la variable la plus imprévisible pour une caméra : l’absence de lumière.
Freinage d’urgence et maintien de voie : le rôle du Lidar dans les aides actuelles
Les systèmes avancés d’aide à la conduite (ADAS) ne se contentent plus de simples alertes. Ils agissent. Le freinage d’urgence automatique (AEB) et le maintien actif dans la voie (Lane Keep Assist) sont les fers de lance de la sécurité active. Dans ce domaine, le Lidar agit comme le filet de sécurité ultime, grâce à sa capacité à percevoir les limites physiques de l’environnement avec une certitude absolue. Comme le souligne Geoffrey Bouquot, alors Directeur R&D de Valeo, dans une interview sur les nouvelles générations de Lidar :
Le Lidar excelle à détecter les limites physiques de la route avec une précision centimétrique, agissant comme un filet de sécurité lorsque les marquages sont effacés ou invisibles.
– Geoffrey Bouquot, Directeur R&D de Valeo en charge de la stratégie
Cette affirmation met en lumière un point crucial : là où une caméra peut être trompée par des lignes de marquage effacées, un éclairage rasant ou des reflets sur route mouillée, le Lidar, lui, détecte le trottoir, la glissière de sécurité ou le mur. Pour un système de maintien de voie, cette redondance d’information est vitale. La fusion des données permet au véhicule de se fier à la caméra quand les marquages sont clairs, et de basculer sur les données Lidar pour connaître les limites « dures » de la chaussée quand la vision est défaillante.
Étude de Cas : Valeo Drive4U à Paris
En 2018, Valeo a marqué l’histoire en faisant circuler son véhicule de démonstration Drive4U en mode 100% autonome dans le centre de Paris. Ce succès reposait exclusivement sur des capteurs déjà produits en série, notamment le Lidar SCALA®. Le système utilisait une fusion sophistiquée des données Lidar, caméras et radars pour non seulement suivre la trajectoire, mais surtout pour anticiper les comportements des autres usagers et déclencher les manœuvres de sécurité, prouvant la maturité de la technologie en environnement urbain complexe.
Pour le freinage d’urgence, la précision du Lidar permet de mieux classifier un obstacle, de calculer sa trajectoire et sa vitesse, et donc de prendre une décision plus éclairée et plus rapide, réduisant les faux positifs (freinages intempestifs) et augmentant la fiabilité en cas de danger réel.
Piétons et cyclistes : comment le Lidar détecte les usagers vulnérables ?
La protection des usagers vulnérables (piétons, cyclistes, trottinettes) est le défi majeur de la conduite autonome en milieu urbain. C’est ici que la différence fondamentale entre le Lidar et la caméra prend tout son sens. Une caméra voit des pixels et tente d’y reconnaître une forme humaine via des algorithmes d’intelligence artificielle. Ce processus peut être perturbé par des vêtements de couleur similaire à l’arrière-plan, un éclairage difficile ou des postures inhabituelles. Le Lidar, lui, ne se soucie pas de l’apparence. Il détecte une « signature 3D ».
Chaque impulsion laser qui revient dessine un point dans l’espace. En quelques millisecondes, le système accumule des millions de ces points, formant un nuage qui sculpte la forme tridimensionnelle de tout ce qui entoure la voiture. Un piéton n’est pas une « image de piéton », mais un amas de points avec une hauteur, une largeur, une profondeur et une texture de surface caractéristiques. L’IA peut alors classer cette forme 3D avec une très grande fiabilité, même si la personne est partiellement masquée derrière un autre véhicule.
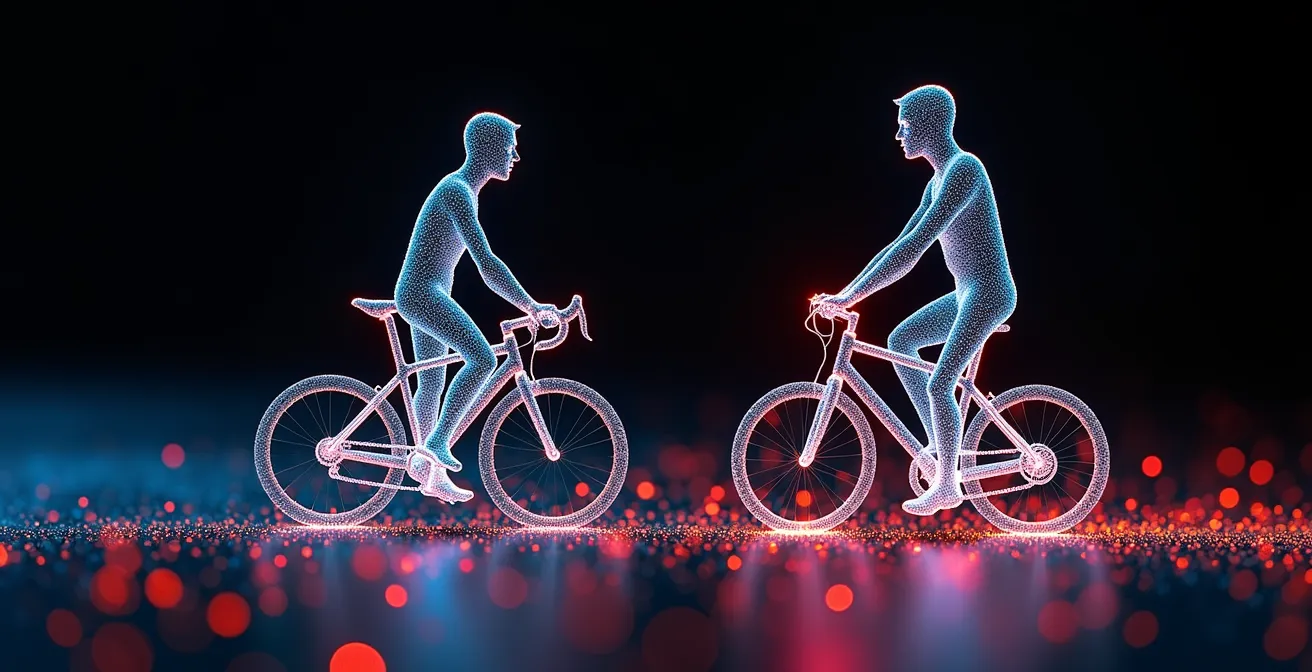
Cette méthode de détection par la forme offre plusieurs avantages décisifs. Premièrement, elle permet de détecter un usager même s’il est immobile, là où un système basé uniquement sur un radar pourrait le confondre avec le décor. Deuxièmement, en analysant l’évolution du nuage de points entre deux balayages, le système peut non seulement détecter la présence d’un cycliste, mais aussi déterminer sa vitesse et prédire sa trajectoire avec une grande précision. Cela permet au véhicule d’anticiper si le cycliste va traverser la route, bien avant qu’il ne soit dans une position dangereuse.
En définitive, en se concentrant sur la structure physique plutôt que sur l’interprétation visuelle, le Lidar apporte un niveau de certitude et de robustesse indispensable pour naviguer en toute sécurité dans l’environnement chaotique et imprévisible de nos villes.
Boue et neige : pourquoi faut-il garder les capteurs propres pour que ça marche ?
La performance extraordinaire du Lidar repose sur un principe simple : un faisceau de lumière laser doit pouvoir partir du capteur, frapper un objet et revenir sans obstruction. La moindre particule opaque sur la lentille du capteur peut agir comme un mur, bloquant ou déviant le laser. De la boue, de la neige fondue, une couche de givre ou même un simple insecte écrasé peuvent « aveugler » le Lidar, dégradant sévèrement ses performances, voire le rendant totalement inopérant. C’est le talon d’Achille de tous les capteurs optiques, Lidar et caméras compris.
Les constructeurs et équipementiers ont bien conscience de ce défi et développent des solutions de plus en plus sophistiquées pour garantir la propreté des capteurs en toutes circonstances. L’enjeu est de maintenir le système opérationnel sans intervention du conducteur. Comme en attestent des retours de tests en conditions réelles, la redondance est clé : « J’ai testé un modèle urbain équipé de LiDAR et j’ai constaté moins d’alertes erronées la nuit. La fusion des données entre LiDAR, caméras et radars via des couches de traitement dédiées et modèles d’IA a réduit les fausses alertes dans nos flottes tests. » Si le Lidar est temporairement aveuglé, le radar et les caméras peuvent prendre le relais pour les fonctions de base, maintenant un niveau de sécurité minimal.
Pour assurer une disponibilité maximale du système, les ingénieurs travaillent sur plusieurs fronts. Voici un aperçu des solutions actuellement explorées pour garder les capteurs fonctionnels.
Plan d’action pour des capteurs toujours opérationnels
- Systèmes de nettoyage : Intégrer des jets de lave-glace à haute pression, spécifiquement dirigés vers la surface des capteurs.
- Dispositifs anti-givre : Équiper les capots de protection des capteurs de systèmes chauffants pour empêcher la formation de glace ou de buée.
- Essuie-glaces miniatures : Déployer des mini-essuie-glaces sur les Lidar les plus exposés, notamment ceux montés sur le toit.
- Redondance et diagnostic : Implémenter une logique de fusion de données où un capteur (ex: radar) peut compenser la défaillance d’un autre (Lidar) et alerter le conducteur de la performance dégradée du système.
- Maintenance préventive : Prévoir dans le plan d’entretien du véhicule une inspection et un nettoyage réguliers des surfaces optiques de tous les capteurs.
La propreté des capteurs est donc moins un problème technologique qu’un défi d’ingénierie pratique. La solution résidera dans une combinaison de systèmes de nettoyage actifs, de logiciels de diagnostic intelligents et de la redondance inhérente à la fusion des capteurs.
Comment les capteurs anticipent-ils les nids-de-poule pour adapter l’amortissement en temps réel ?
L’anticipation des imperfections de la route est l’une des applications les plus futuristes de la perception avancée. Un système de suspension prédictive a besoin d’une information cruciale : une carte 3D ultra-précise de la surface de la route qui s’étend plusieurs mètres devant le véhicule. C’est une tâche pour laquelle le Lidar est particulièrement doué. Grâce à sa haute résolution verticale, il peut détecter des variations de hauteur de quelques centimètres seulement, comme le bord d’un nid-de-poule ou un ralentisseur.
La sensibilité de ces capteurs est telle qu’ils sont testés dans des conditions extrêmes. Pour évaluer la performance d’un Lidar, l’un des standards de l’industrie consiste à détecter un pneu noir réfléchissant seulement 10% de la lumière à une distance de plusieurs dizaines de mètres. Si le système peut voir un objet aussi sombre et peu réfléchissant, il peut a fortiori cartographier avec précision les creux et les bosses d’un asphalte bien plus clair. Une fois le nid-de-poule détecté et sa profondeur évaluée, le calculateur central a quelques millisecondes pour envoyer une commande à la suspension (souvent pneumatique ou magnéto-rhéologique) afin d’adapter l’amortissement de la roue concernée juste avant l’impact, préservant ainsi le confort des passagers et la longévité du véhicule.
Mais la perception va encore plus loin en s’appuyant sur l’intelligence collective des véhicules connectés.
Étude de Cas : La puissance de la communication V2X
Les systèmes les plus modernes ne se fient pas uniquement à leurs propres capteurs. Ils combinent le Lidar haute résolution avec des cartes HD et la communication V2X (Vehicle-to-Everything). Lorsqu’un véhicule équipé détecte un nid-de-poule, il peut transmettre sa position GPS exacte et ses dimensions au cloud. Les véhicules suivants qui approchent de la zone sont alors prévenus bien avant que leur propre Lidar ne puisse détecter l’obstacle. Cette communication permet une anticipation sur plusieurs centaines de mètres, donnant au système de suspension prédictive largement le temps de se préparer pour un confort optimal.
Cette fusion entre la perception locale (Lidar) et l’information partagée (V2X) représente l’avenir du châssis intelligent, transformant la conduite d’une expérience réactive à une expérience véritablement prédictive.
Après un changement de pare-brise : pourquoi faut-il recalibrer la caméra de direction ?
Cette situation, souvent source de surprise pour les automobilistes, est une parfaite illustration de la précision extrême requise par les systèmes d’aide à la conduite. La caméra principale utilisée pour des fonctions comme le Lane Assist ou la reconnaissance des panneaux est généralement logée dans un boîtier fixé en haut du pare-brise. Son fonctionnement dépend d’un calibrage au millimètre près, effectué en usine, qui lui permet de savoir exactement où elle « regarde » par rapport à l’axe du véhicule.
Lorsqu’on remplace le pare-brise, même avec un modèle d’origine, il est impossible de garantir que le nouveau vitrage sera positionné avec une exactitude de l’ordre du micron par rapport à l’ancien. Un décalage infime, même d’une fraction de millimètre, peut se traduire par une erreur de plusieurs dizaines de centimètres dans la perception de la caméra à 50 mètres de distance. Les lignes de la voie, qui semblaient droites, peuvent lui paraître légèrement décalées. Si elle n’est pas recalibrée, la caméra pourrait donner de fausses instructions au système de direction, croyant que la voiture dévie de sa trajectoire alors qu’elle est parfaitement centrée.
Le processus de recalibrage, réalisé par un professionnel, consiste à placer le véhicule devant une mire spécifique et à utiliser un outil de diagnostic pour « réapprendre » à la caméra sa position et son orientation exactes. Cela garantit que sa perception du monde est à nouveau alignée avec la réalité physique du véhicule. Il est à noter que les capteurs comme le Lidar ou le radar, souvent intégrés dans la calandre ou sur le toit, ne sont généralement pas affectés par un changement de pare-brise.
En somme, le recalibrage n’est pas une option, mais une étape de sécurité obligatoire pour s’assurer que les « yeux » électroniques de la voiture regardent bien dans la bonne direction.
Points clés à retenir
- Précision supérieure : Le Lidar offre une résolution spatiale bien plus élevée que le radar, lui permettant de créer une carte 3D détaillée de l’environnement.
- Indépendance lumineuse : En tant que capteur actif, il fonctionne parfaitement dans l’obscurité totale, un avantage décisif sur les caméras.
- Filet de sécurité : Il détecte les obstacles physiques (trottoirs, murs), agissant comme une redondance essentielle lorsque les marquages au sol sont invisibles pour les caméras.
Comment le Lane Assist corrige-t-il votre trajectoire sans que vous ne touchiez au volant ?
Le système d’assistance au maintien de voie (Lane Assist) est l’une des applications les plus concrètes de la perception automatisée. Son fonctionnement est une chorégraphie parfaitement orchestrée entre la perception, le traitement et l’action. Il ne s’agit pas de magie, mais d’une boucle de commande rapide et précise qui assiste le conducteur pour maintenir le véhicule au centre de sa voie, notamment sur autoroute. Le processus se décompose en plusieurs étapes logiques, où chaque composant joue un rôle défini.
D’abord, la phase de perception. Une caméra frontale, souvent complétée par les données du Lidar, scanne en permanence la route pour détecter les marquages au sol (lignes continues ou discontinues). Le Lidar, quant à lui, peut identifier les bordures physiques comme les trottoirs ou les glissières, offrant une information cruciale si les marquages sont effacés. Ensuite, la phase de traitement. Le calculateur (ECU) du véhicule analyse les images et les données du Lidar pour déterminer la position exacte de la voiture par rapport au centre de la voie. S’il détecte une dérive non intentionnelle (sans que le clignotant soit activé), il passe à l’étape suivante.
Enfin, la phase d’action. Le calculateur envoie une commande précise à la direction assistée électrique. Celle-ci applique un couple léger mais suffisant sur la colonne de direction pour corriger la trajectoire et ramener en douceur le véhicule vers le centre de sa file. Le conducteur ressent cette intervention comme une légère résistance dans le volant, l’incitant à corriger sa position. La chaîne de commande est un excellent exemple de fusion de données au service d’une action de sécurité.
| Étape | Composant | Fonction |
|---|---|---|
| 1. Perception | Caméra/Lidar | Détecte position dans la voie et bordures physiques |
| 2. Traitement | Calculateur | Détermine l’écart par rapport au centre de voie |
| 3. Action | Direction assistée électrique | Applique un couple précis sur la colonne de direction |
| 4. Sécurité | Lidar (redondance) | Détecte les bordures physiques si les marquages sont invisibles |
Le Lane Assist est donc bien plus qu’une simple alerte ; c’est un premier pas vers une collaboration active entre le conducteur et la machine, où la perception surhumaine des capteurs se met au service d’une conduite plus sûre et plus sereine.